En el tenis de mesa, una pelota puede superar los 20 metros por segundo y cruzar la mesa en menos de medio segundo. En ese instante, el vuelo se curva por el efecto Magnus, el bote altera la trayectoria y el contacto con la raqueta exige una orientación milimétrica. Para la robótica, cada intercambio condensa los mayores retos de la inteligencia artificial física: percibir un objeto diminuto y veloz, predecir su comportamiento dinámico y ejecutar una respuesta motora precisa antes de que la oportunidad desaparezca.
 La pelota y la raqueta condensan el desafío de la IA física: percibir el movimiento, anticipar la trayectoria y actuar a tiempo. Ilustración: gnokii / OpenClipart, vía Wikimedia Commons. Dominio público, CC0 1.0.
La robótica industrial tradicional destaca por su exactitud en secuencias cerradas y entornos estáticos, pero resulta ineficaz ante la improvisación humana, donde variaciones mínimas de efecto exigen decisiones motrices opuestas. Por su parte, la inteligencia artificial puramente algorítmica suele limitarse a entornos virtuales sin fricción con el mundo real. Para superar esta barrera surge una potente sinergia tecnológica: por un lado, la visión por computador de ultra-alta velocidad basada en cámaras de eventos, capaz de capturar cambios dinámicos y giros extremos sin desenfoque; por otro, el aprendizaje por refuerzo entrenado en simulaciones de física avanzada (sim-to-real) integrado con control dinámico. Esta combinación hace posible Project Ace, una iniciativa de Sony AI que demuestra cómo una máquina puede no solo percibir y reaccionar en fracciones de segundo, sino disputar partidos reglamentados y competir frente a deportistas de élite y profesionales, abriendo una ventana pionera a la interacción ágil entre máquinas y personas.
Visión Dinámica y Sensores Basados en Eventos.
El primer pilar fundamental del sistema radica en su capacidad de percepción visual en condiciones de velocidad extrema. Las cámaras convencionales operan capturando fotogramas completos a intervalos fijos; sin embargo, cuando un objeto se desplaza con rapidez y gira a cientos de revoluciones por segundo, las imágenes sufren desenfoque de movimiento (motion blur), perdiendo la nitidez necesaria para estimar el giro.
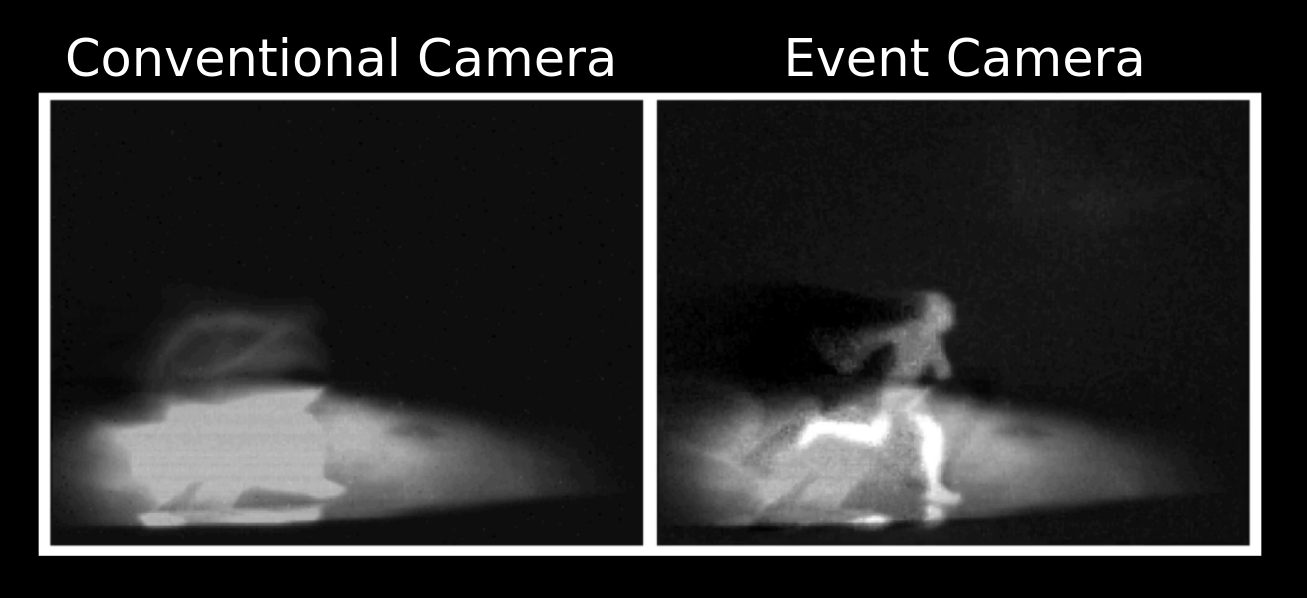 Ver el movimiento con mayor nitidez. A la izquierda, una cámara convencional registra a un corredor con desenfoque y poca exposición; a la derecha, la combinación de esa imagen con datos de una cámara de eventos permite reconstruir mejor su silueta. Imagen: Cedric Scheerlinck, «Night run reconstruction» (2018), vía Wikimedia Commons. Licencia MIT (Expat). Véase el aviso de licencia en los créditos de imágenes.
Para solventar esta limitación, el sistema incorpora sensores de visión basados en eventos, también conocidos como visión neuromórfica (desarrollados en colaboración con Prophesee). A diferencia de los sensores estándar, cada píxel de una cámara de eventos funciona de manera autónoma y asíncrona: solo transmite información en el microsegundo exacto en que detecta un cambio en la intensidad de la luz. Esto elimina datos redundantes, reduce drásticamente el consumo de procesamiento y preserva una resolución temporal de microsegundos. En la arquitectura de percepción se combinan nueve cámaras globales de 200 Hz para triangular la posición espacial con un error medio de solo 3 milímetros y una latencia de 10,2 milisegundos, junto a tres sistemas de seguimiento equipados con lentes teleobjetivo, espejos móviles y cámaras de eventos. Esta red de sensores genera un flujo continuo de mediciones angulares que llega entre 400 y 700 veces por segundo. Por sí sola, esta tecnología proporciona una lectura sin precedentes del estado físico de la pelota, pero carece de la capacidad de interpretar la intención táctica o planificar la respuesta mecánica.
Aprendizaje por Refuerzo y Simulación Física (Sim-to-Real).
Disponer de una visión ultrarrápida no garantiza una respuesta acertada; es indispensable un sistema de toma de decisiones capaz de planificar la trayectoria del robot en milésimas de segundo. Aquí interviene el Aprendizaje por Refuerzo Profundo, específicamente mediante algoritmos como Soft Actor-Critic (SAC), combinado con simuladores de física de alta fidelidad. Entrenar un robot directamente en el mundo físico mediante ensayo y error requeriría millones de golpes, un proceso lento, costoso y con alto riesgo de rotura mecánica. Por ello, el agente de IA aprende íntegramente en un entorno simulado donde se modelan la resistencia aerodinámica, el efecto Magnus y la interacción de contacto no lineal entre la goma de la raqueta y la pelota. Modelos analíticos complementados con correcciones aprendidas permiten cerrar la brecha entre la simulación y la realidad (reality gap).
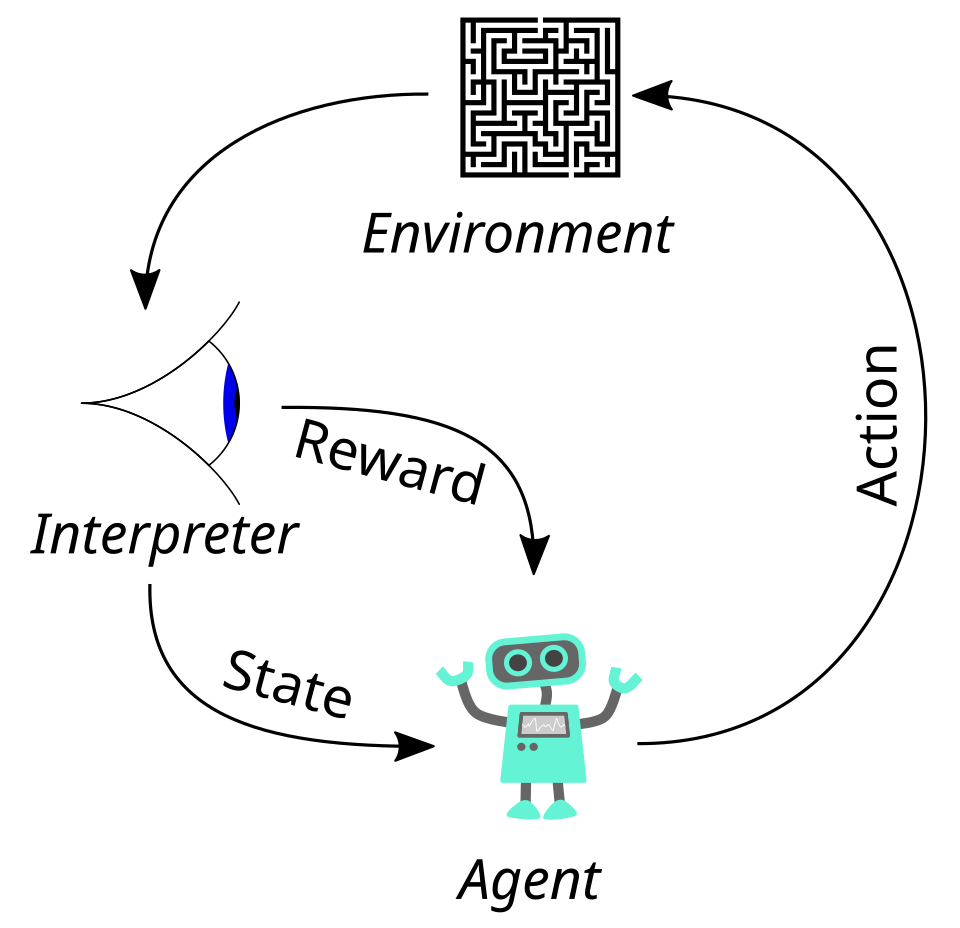
El ciclo del aprendizaje por refuerzo: un agente actúa sobre un entorno y recibe información sobre su estado y una recompensa que orienta el aprendizaje. En robótica, este proceso puede desarrollarse en simulación antes de trasladar lo aprendido al mundo físico Ilustración: Megajuice, «Reinforcement learning diagram» (2017), vía Wikimedia Commons. Dominio público, CC0 1.0.
Durante la fase de aprendizaje, el sistema emplea un esquema asimétrico: el «crítico» evalúa las acciones conociendo el estado perfecto del simulador, mientras que el «actor» aprende a decidir basándose únicamente en observaciones ruidosas equivalentes a las que captará la visión en la pista real. La sinergia con la tecnología de visión dinámica es absoluta: los datos continuos de posición y rotación alimentan las redes neuronales, que seleccionan la habilidad motora adecuada. Un optimizador de control traduce al instante esa decisión en trayectorias suaves y seguras para los ocho grados de libertad del robot, verificando colisiones y ejecutando el golpe en fracciones de segundo.
Project Ace frente a Jugadores de Élite y Profesionales
La eficacia de esta arquitectura se puso a prueba en condiciones reales con Project Ace, un robot diseñado con dos ejes lineales de desplazamiento y un brazo de seis grados de libertad capaz de acelerar la raqueta a más de 20 metros por segundo y repetir golpes cada 0,8 segundos.
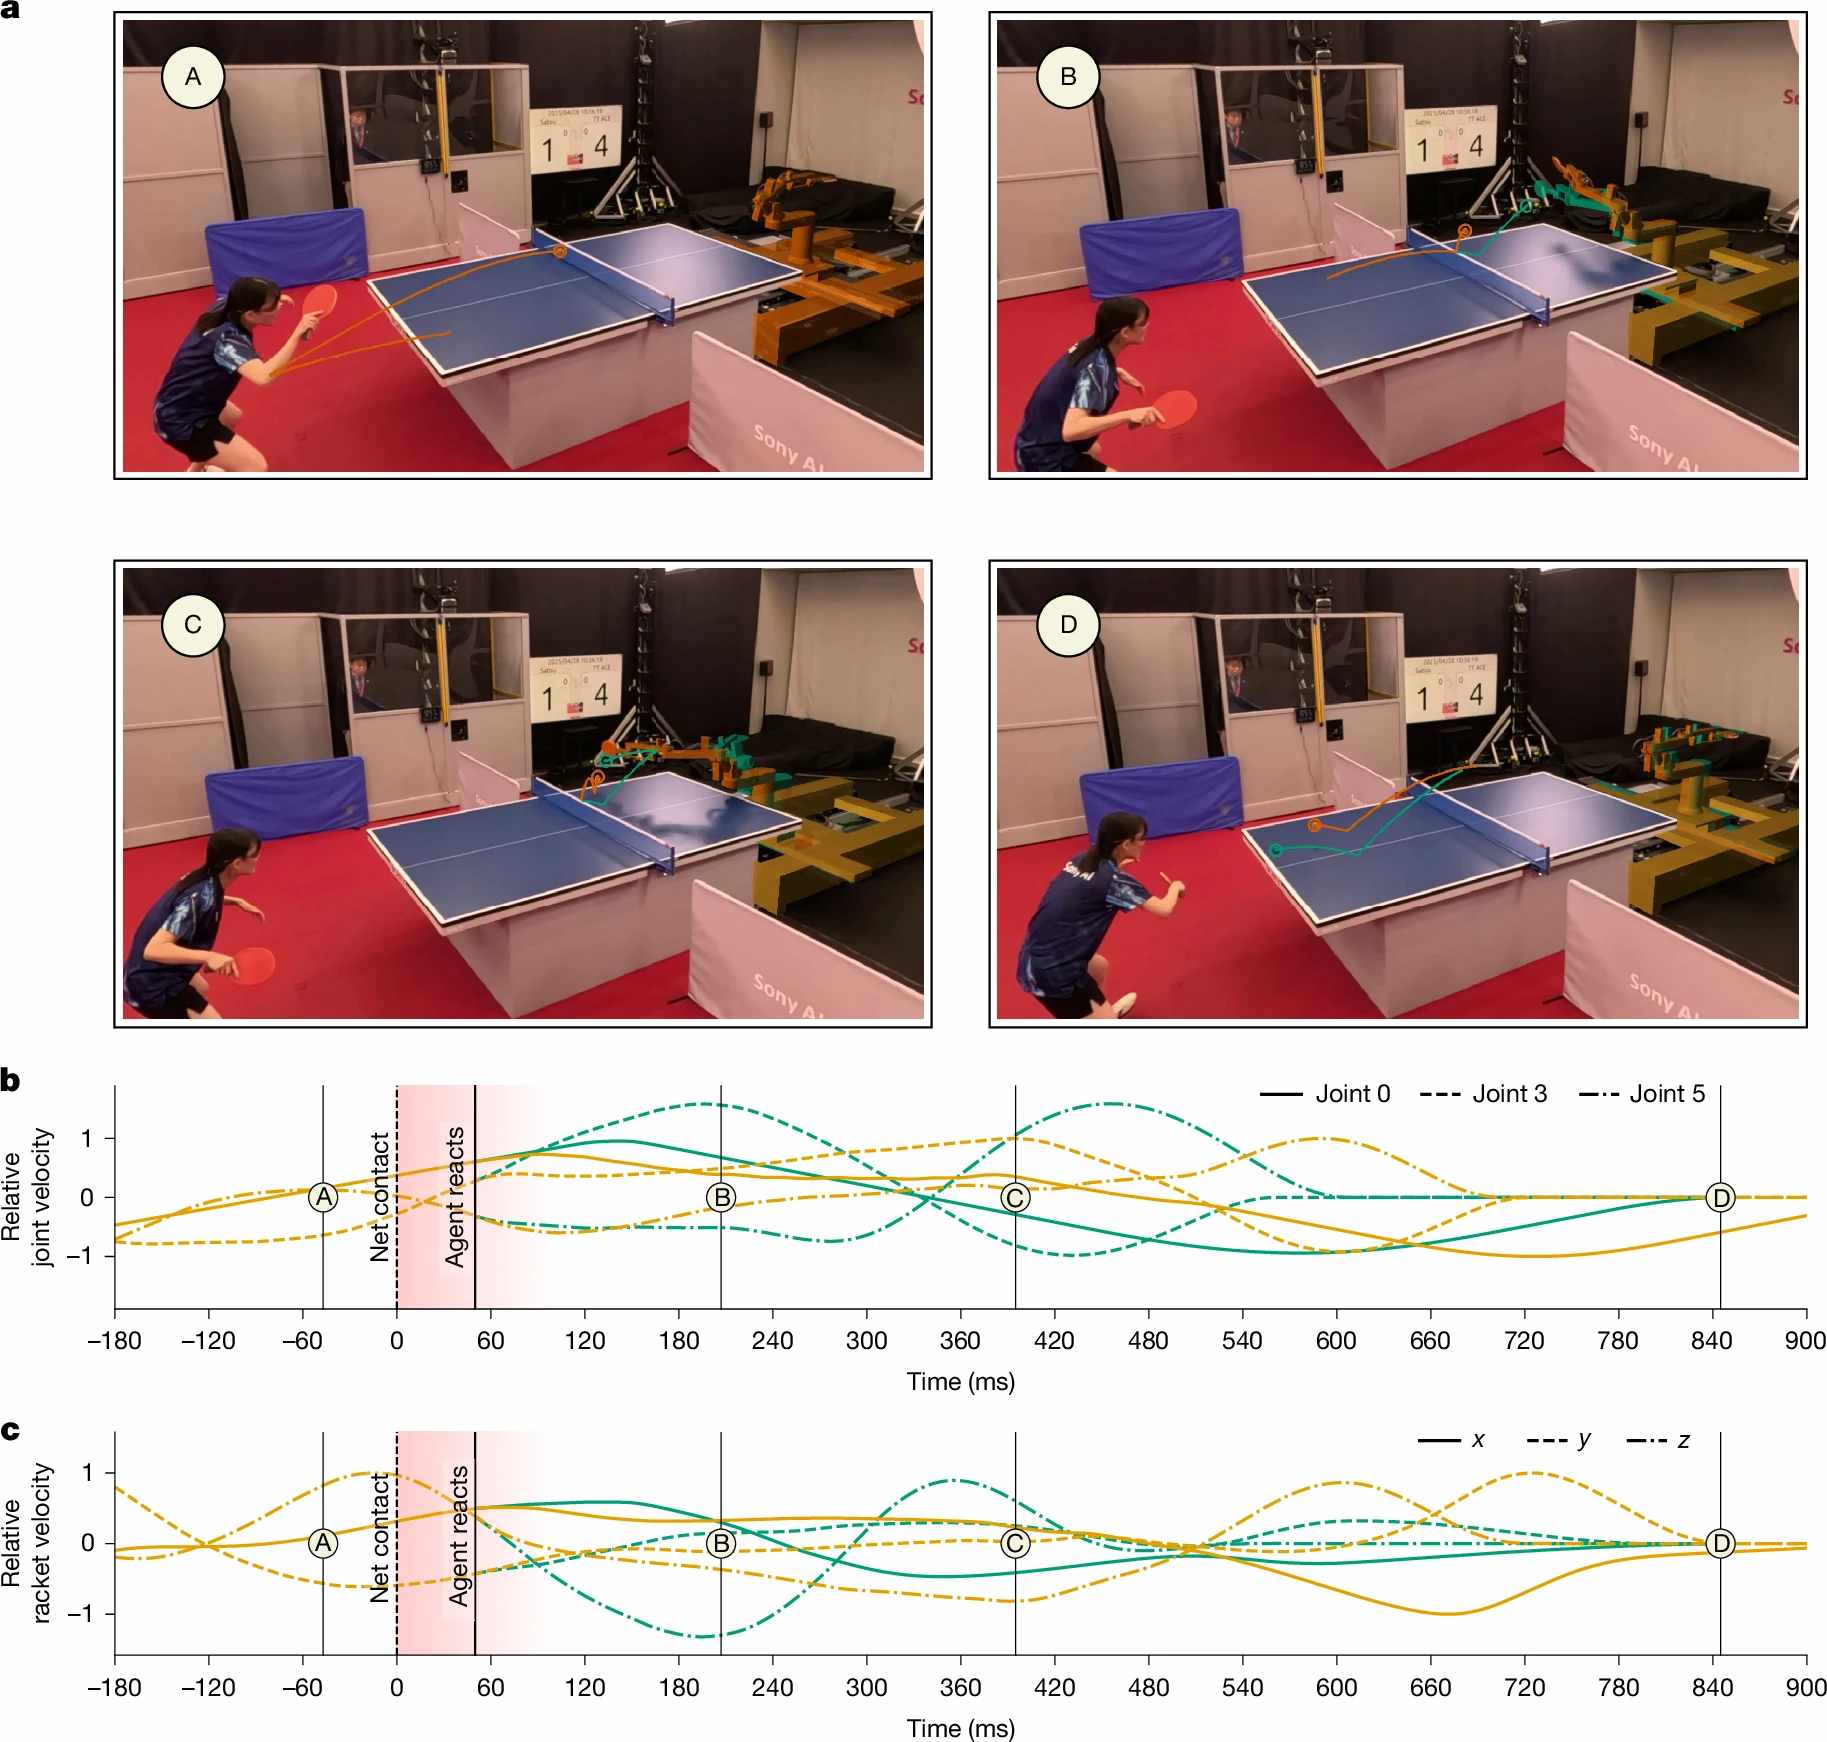 Ace responde a un imprevisto: tras el contacto de la pelota con la red, el movimiento del robot comienza a ajustarse en 49 milisegundos. La figura compara la trayectoria real, en naranja, con una trayectoria simulada sin contacto con la red, en verde. Fuente: Peter Dürr y colaboradores, «Outplaying elite table tennis players with an autonomous robot», Nature 652, 886–891 (2026), figura 4. Reproducida sin modificaciones bajo licencia CC BY-NC-ND 4.0, que permite su reproducción no comercial con atribución y prohíbe distribuir adaptaciones.
En una evaluación formal publicada en la revista Nature (coordinada por Peter Dürr y su equipo), Ace disputó partidos oficiales bajo normativa internacional y jueces acreditados contra cinco jugadores de élite y dos profesionales de ligas de alto nivel. Los resultados reflejaron una competitividad sin precedentes: el robot ganó el 60% de los encuentros (3 de 5) y el 54% de los juegos frente a jugadores de élite. Frente a los dos profesionales de máxima categoría, aunque cedió en los partidos, logró ganar un juego y devolvió de forma consistente pelotas con velocidades de hasta 14 m/s y efectos superiores a 450 rad/s. Un hito clave de adaptación ocurrió cuando una pelota golpeó la red y cambió de trayectoria: el sistema recalculó y corrigió su movimiento articular en apenas 49 milisegundos, logrando devolver el punto con éxito. Tras ajustes posteriores en sus modelos dinámicos, Sony AI documentó victorias adicionales frente a siete jugadoras y jugadores profesionales en activo. El caso demostró que la combinación de percepción neuromórfica y control por refuerzo permite a una máquina adaptarse a perturbaciones imprevistas en tiempos de respuesta comparables o superiores a los humanos.
Más Allá del Deporte: Implicaciones Industriales y Ecosistema Europeo.
El tenis de mesa funciona como un banco de pruebas extraordinario para la robótica interactiva, pero las lecciones derivadas de este experimento trascienden ampliamente el ámbito deportivo. En el sector industrial y logístico, las líneas de producción afrontan piezas que se descolocan, materiales deformables o interrupciones repentinas por parte de operarios. La integración de visión basada en eventos y control predictivo por IA posibilitará robots colaborativos más seguros, capaces de manipular objetos en movimiento rápido y reaccionar ante imprevistos sin detener la cadena de trabajo.
Asimismo, esta tecnología abre oportunidades en la asistencia médica y de servicios, donde los sistemas robóticos deben compartir espacio físico con personas y adaptarse a entornos dinámicos con estrictas garantías de seguridad. En el entrenamiento deportivo, abre la puerta a compañeros de práctica inteligentes capaces de replicar efectos específicos para el estudio biomecánico. Es relevante destacar el papel fundamental de la investigación europea en estos avances. Gran parte del desarrollo de Project Ace se ha liderado desde los centros de Sony AI y Sony Advanced Visual Sensing en Zúrich, en colaboración con investigadores en Viena y la tecnología de sensores neuromórficos originada por la empresa francesa Prophesee. Este ecosistema científico sitúa a Europa en una posición ventajosa para trasladar los avances de la visión por eventos y la robótica ágil hacia aplicaciones industriales de alto valor añadido.
Apartado 6. Conclusión y Reflexión Final
Project Ace ilustra con claridad que el avance de la inteligencia artificial física no reside en un algoritmo aislado, sino en la convergencia armónica entre sensores de baja latencia, modelos físicos rigurosos y control motor adaptativo. La máquina no busca sustituir la intuición o la destreza del deportista, sino actuar como un espejo interactivo donde ambos sistemas —biológico y artificial— aprenden de sus respectivas respuestas.
Como señaló el deportista olímpico Kinjiro Nakamura tras colaborar en las pruebas, observar trayectorias y soluciones motoras inéditas generadas por el robot puede inspirar a entrenadores y atletas a concebir nuevas formas de juego y preparación técnica. En última instancia, la robótica ágil no compite contra el ser humano, sino que expande nuestra comprensión de la coordinación motriz y la física del movimiento.
El reto futuro exige avanzar con prudencia: trasladar estos desarrollos desde entornos controlados e instrumentados hacia dispositivos más compactos, asequibles y energéticamente sostenibles. Si la investigación continúa priorizando la seguridad y la cooperación multidisciplinar, esta tecnología que hoy aprende a golpear una pelota que no espera nos dotará mañana de herramientas más fiables, precisas y cercanas para interactuar con el mundo físico.